
로봇 한 대가 사람의 도움 없이 작업하는 영상은 자동화의 가능성을 보여 준다. 하지만 로봇을 백 대로 늘렸을 때도 같은 비율로 생산성이 올라갈지는 다른 자료가 필요하다.
로봇이 막히거나 판단하기 어려운 상황에서 사람에게 도움을 요청한다면, 자동화 규모의 한계가 사람의 처리 능력에서 생길 수 있다. 중요한 것은 개입이 적다는 말보다 도움 요청이 언제 얼마나 몰리는가다.
로봇 사업의 확장성은 대당 개입 횟수와 처리 시간, 그리고 요청이 몰렸을 때의 대기 시간을 함께 봐야 한다.
1. 개입 한 번의 정의를 맞춘다
화면에서 경로 하나를 승인하는 일, 원격으로 몇 분 조종하는 일과 현장에 가서 물체를 치우는 일은 모두 ‘사람의 개입’으로 집계될 수 있다. 횟수가 같아도 드는 노동과 로봇이 멈춘 시간이 다르다.
Fleet-DAgger 연구는 여러 로봇이 여러 사람의 감독을 요청하는 상황에서 제한된 인간의 주의를 어떻게 배분할지 다룬다. 단일 로봇의 성공률을 넘어, 전체 로봇 집단에 필요한 지원을 평가해야 한다는 문제다. 연구의 시뮬레이션과 소규모 실험을 모든 상용 현장의 성과로 확대하지 않는다.
따라서 개입 기록에는 요청 유형, 시작과 완료 시각, 사람의 실제 작업 시간과 로봇의 정지 시간을 남기는 편이 좋다. 도움이 필요했던 시간과 사람이 실제로 일한 시간은 같은 분모가 아니다.
2. 평균 노동량부터 계산하되 여기서 멈추지 않는다
가상으로 로봇 한 대가 운전 한 시간마다 평균 0.2회의 도움을 요청하고, 한 요청을 처리하는 데 평균 3분이 필요하다고 하자. 백 대가 계속 운전하면 시간당 20회, 총 60분의 처리 작업이 생긴다.
이 계산만 보면 지원 담당자 한 명이면 충분하다고 생각하기 쉽다. 하지만 한 사람이 쉬지 않고 시간당 평균 20회를 처리해야 하는 상황이므로, 요청이 몰리거나 한 건이 길어지면 밀린 일을 해소할 여유가 없다. 교대, 휴식과 별도의 감시 업무도 아직 넣지 않았다.
이 예시에서 두 명이 업무를 고르게 나누면 평균 노동 부담은 인당 한 시간 중 30분으로 줄어든다. 그래도 목표 대기시간을 지킨다는 보장은 없다. 실제 교대와 요청 분포에서 필요한 여유를 확인해야 한다. 평균 가동률 100%는 대기 없이 돌아가는 운영을 의미하지 않는다.
3. 담당자가 조금 더 바빠지면 대기는 크게 늘 수 있다
이를 단순한 대기행렬로 살펴보자. 요청이 일정한 평균률의 포아송 과정으로 도착하고, 처리 시간은 평균 3분의 지수분포를 따르며, 한 명이 먼저 온 순서대로 처리한다고 가정한다. 무한한 대기 공간과 독립성을 둔 M/M/1 모형이며 실제 로봇 현장의 측정 결과가 아니다.
담당자의 평균 처리 능력은 시간당 20건이다. ETH 취리히의 대기행렬 설명에 따른 이 모형의 평균 대기시간은 ‘요청률 ÷ [처리능력 × (처리능력 − 요청률)]’로 계산한다. 요청률과 처리능력을 시간당 단위로 넣으면 결과는 시간이다.
시간당 도움 요청 | 담당자 평균 가동률 | 처리 시작 전 평균 대기 |
|---|---|---|
8건 | 40% | 2분 |
16건 | 80% | 12분 |
18건 | 90% | 27분 |
20건 | 100% | 안정된 평균 대기시간이 존재하지 않음 |
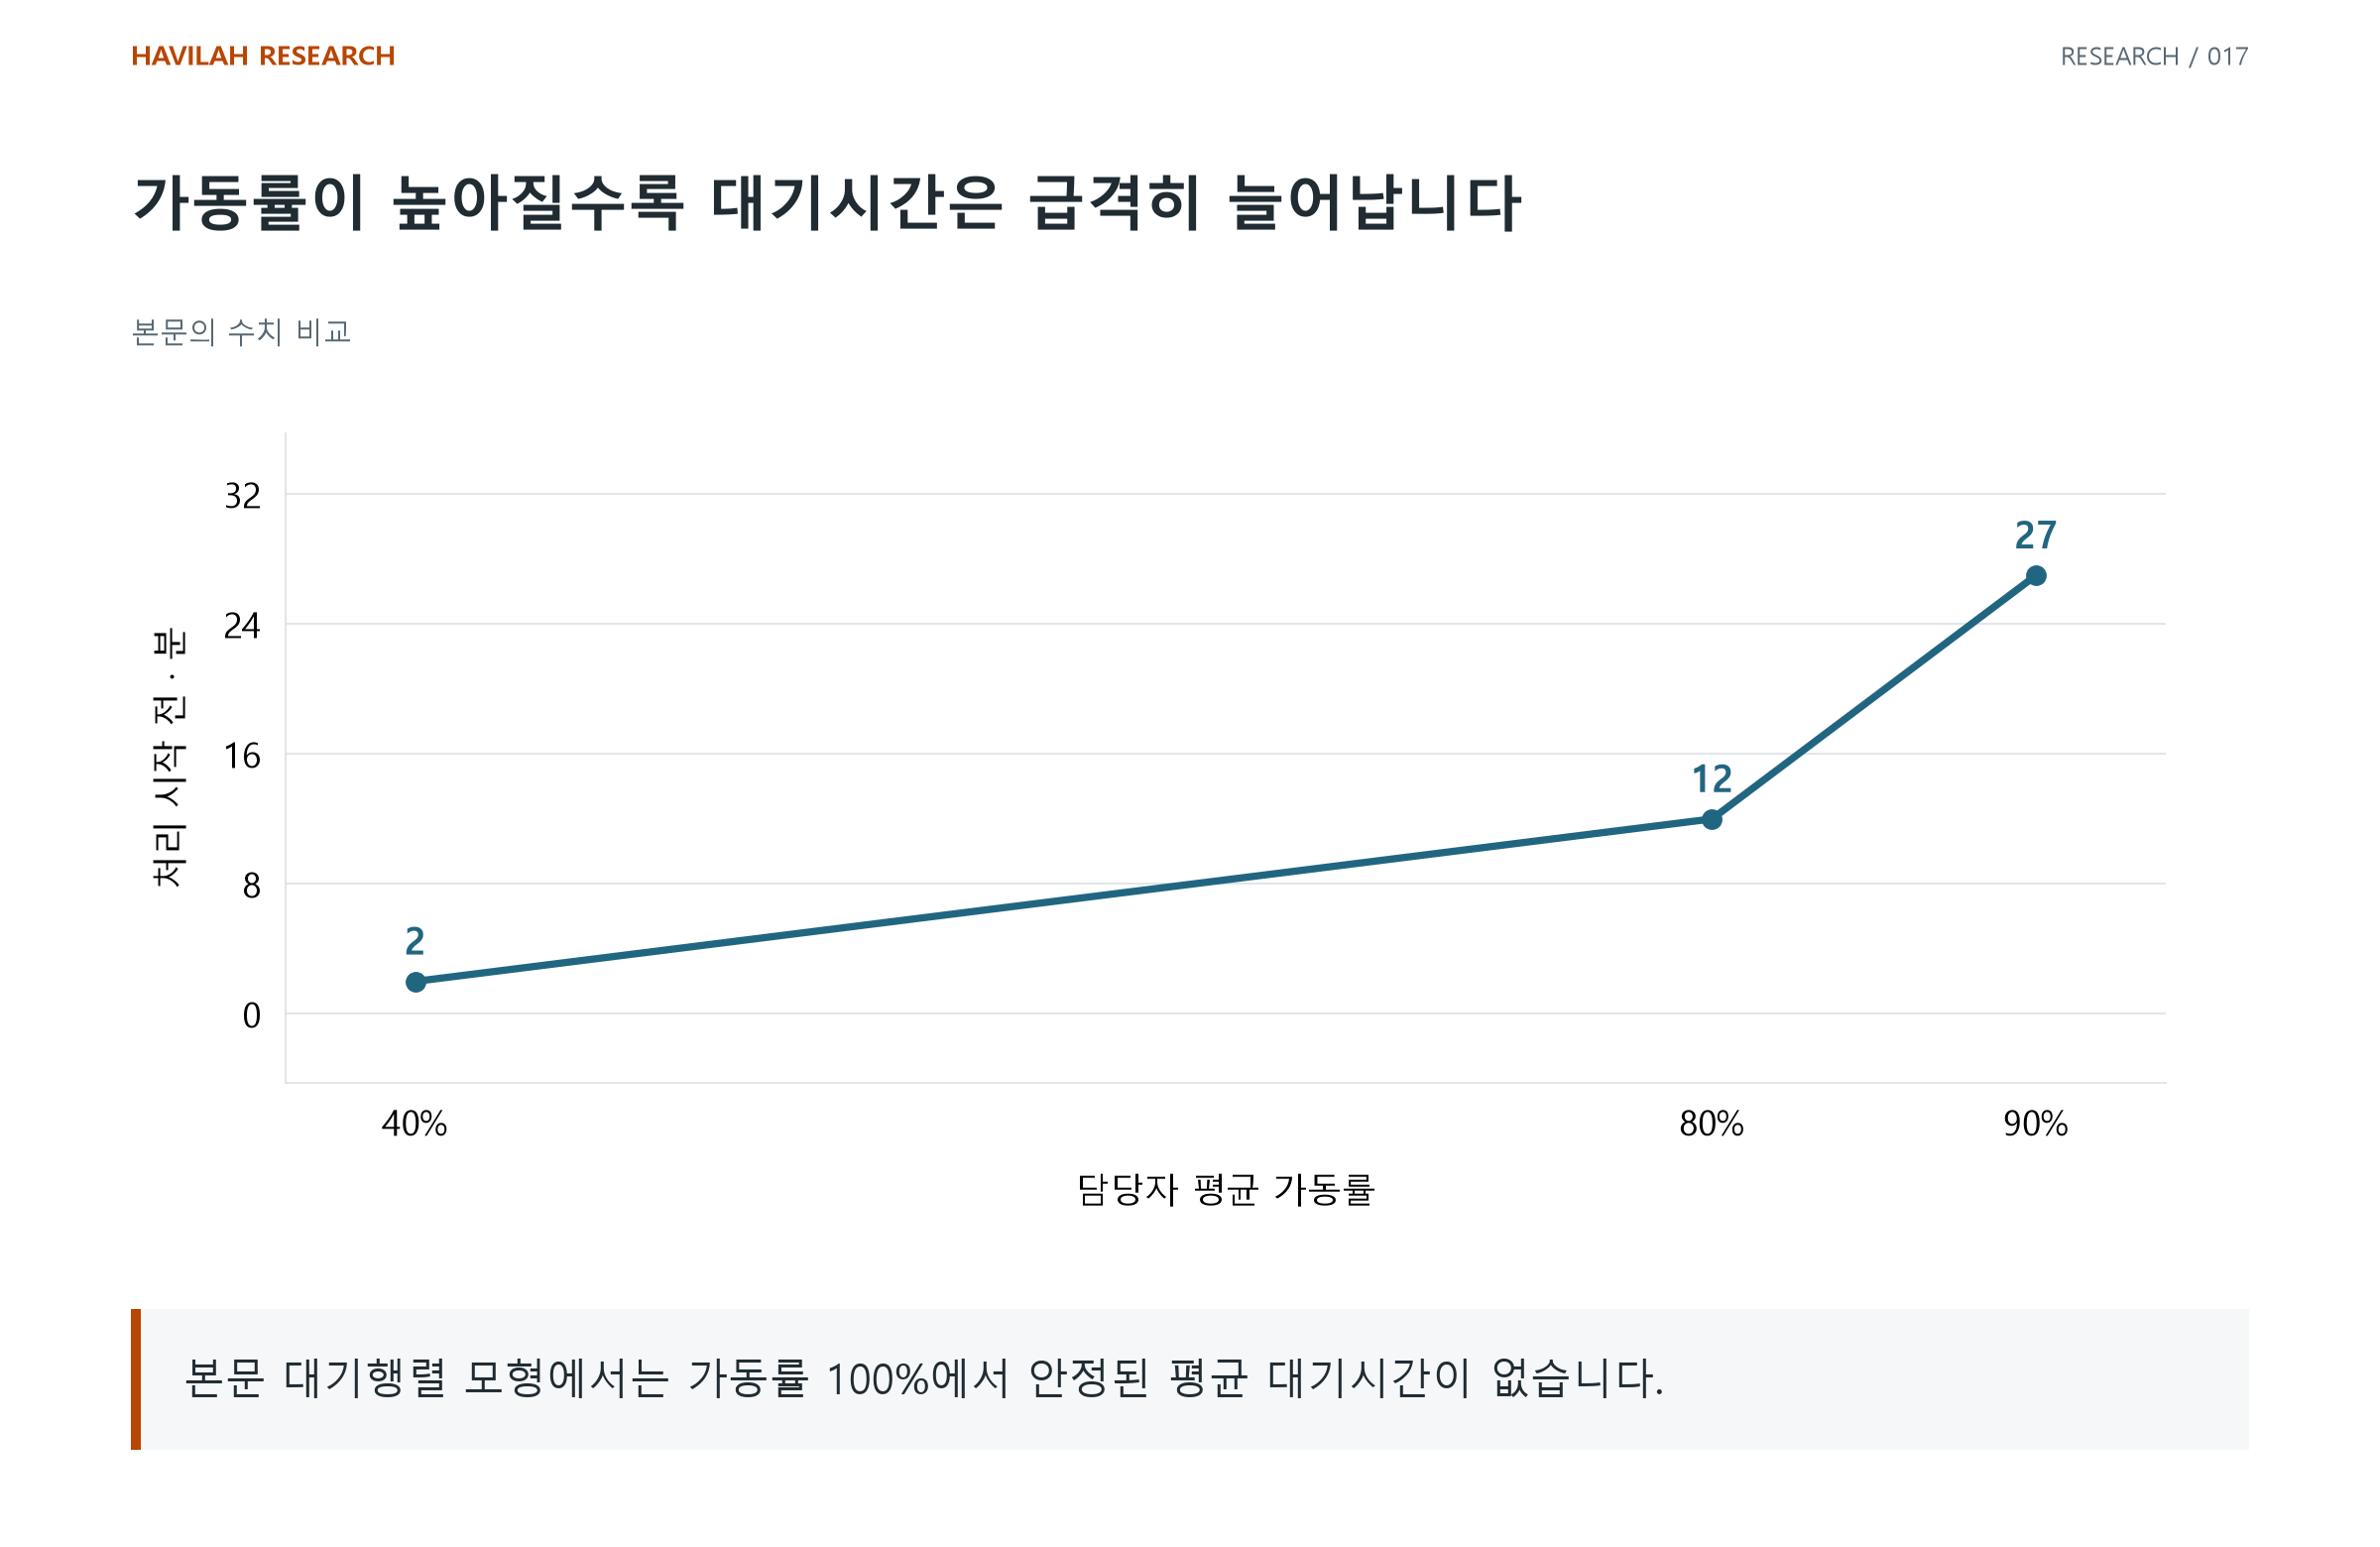
요청률이 16건에서 18건으로 12.5% 늘었는데 평균 대기는 12분에서 27분으로 늘었다. 이 표에는 평균 처리 시간 3분이 포함되지 않는다. 로봇이 요청 뒤 처리 완료까지 멈춘다면 정지 시간은 대기와 처리 시간을 함께 봐야 한다.
평균 대기도 필요한 품질을 모두 설명하지 않는다. 실제 운영에서는 긴 대기를 경험하는 로봇의 비율과 우선 처리해야 하는 작업을 별도로 확인해야 한다.
4. 같은 문제를 백 대가 동시에 만나면 평균보다 더 나빠진다
통신 장애, 지도 변경이나 공통 소프트웨어의 오류는 여러 로봇에 동시에 영향을 줄 수 있다. 이런 상황은 위 모형의 독립적인 도착 가정을 벗어난다. 또한 실제 로봇 수는 한정되어 있어, 대기 중인 로봇이 새 요청을 만들지 않는다면 도착률도 달라진다. 평소의 평균 개입률과 단순 모형만으로 현장의 인원을 확정할 수 없는 이유다.
사람과 다중 로봇의 협력 대기행렬 연구도 요청이 늘면 사람의 주의가 병목이 되고, 대기 정책이 전체 성과를 바꿀 수 있는 문제를 다룬다. 다만 도움을 덜 요청하도록 만드는 것이 항상 좋은 정책은 아니다. 위험한 상황을 숨기거나 작업을 잘못 완료하면 횟수만 좋아질 수 있다.
지원 요청을 줄인 결과가 안전한 완료율과 품질에서도 좋아졌는지 확인해야 한다. 원격 지원, 현장 지원과 정비의 담당자도 서로 완전히 대체할 수 있다고 가정하지 않는다.
5. 로봇 한 대의 원가를 완료한 작업의 원가로 바꾼다
전체 운영비에는 로봇 가격, 유지와 정비, 지원 인력과 현장 준비 비용이 들어간다. 그 비용을 실제로 품질 조건을 통과한 작업 수로 나누면 개입과 대기가 생산성에 미친 결과를 함께 볼 수 있다.
지원 인력을 늘려 비용이 올라도, 로봇의 정지 시간이 줄어 더 많은 작업을 끝내면 단위 비용이 내려갈 수 있다. 반대로 로봇만 증설했는데 사람의 도움을 기다리는 시간이 늘면 장비 투자 효과가 약해질 수 있다. 사람을 얼마나 없앴는지만으로 경제성을 평가하기 어려운 이유다.
개입률은 로봇 운전 시간, 작업 수와 완료 작업 중 어떤 분모를 쓰는가?
평균 개입 시간뿐 아니라 처리 시작까지의 대기를 확인했는가?
여러 대가 같은 이유로 동시에 도움을 요청하는 장애를 고려했는가?
인력과 장비를 늘린 뒤 품질을 통과한 완료 작업당 비용이 실제로 줄었는가?